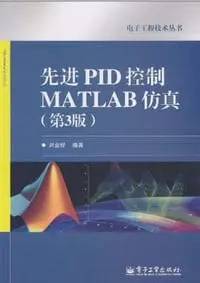
内容简介
这本书在读者口中反复出现的是同一句话:能把PID弄清楚,工业控制里九成问题就解决了。正因如此,它被许多人当作
AI 导读
编辑书评
- 本书的真正价值不在于传授全新的控制理论,而在于构建了一个标准化的“算法-代码-验证”工程模板。刘金琨教授巧妙地将学术界纷繁复杂的PID改进方案,梳理成一套可复制的MATLAB工作流。其局限性在于过度简化数学推导,可能导致读者误以为PID调参只是简单的试错过程,忽视了背后的频域分析与稳定性判据。相比《现代控制工程》等经典教材的理论深度,本书更贴近《MATLAB编程指南》的工具属性。它值得读,但不是作为唯一的教科书,而是作为实验室里的“急救包”——当你面对一个具体的控制瓶颈,需要快速寻找一种可能的解法时,翻到对应章节,复制代码,调整参数,往往比重新推导公式更高效。
- 在人工智能与深度学习控制兴起的当下,本书坚持挖掘PID这一“老树新花”的潜力,具有独特的工程哲学意义。它证明了在大多数工业场景中,精心设计的PID及其变体(如自抗扰、模糊PID)依然优于黑盒式的AI控制,因其具备可解释性与确定性。争议点在于其对“智能”的界定较为宽泛,部分章节内容略显拼凑。但与同类书相比,其独特之处在于打通了从Simulink仿真到C++嵌入式部署的全链路,这在市面上极为罕见。适合那些需要在资源受限设备上实现高精度控制的开发者,以及在高校教学中希望展示算法落地能力的教师。它不是一本让你成为控制大师的书,而是一本让你迅速成为合格控制工程师的操作手册。
核心看点
- 本书构建了从经典PID到智能控制的完整知识图谱,不仅涵盖位置式、增量式等基础算法,更深入解析自抗扰、模糊、神经网络及遗传算法整定等前沿衍生技术。其核心价值在于将抽象的控制理论转化为可执行的MATLAB仿真代码,通过14章的系统性推导与实例验证,帮助读者建立对复杂工业控制场景的直观认知,填补了纯理论与工程实践之间的鸿沟。
- 采用“原理推导+代码仿真+结果分析”的标准化教学范式,全书每一章节均遵循此逻辑闭环。这种结构虽被部分读者诟病为“简单粗暴”,但实则极具工程实用价值。它摒弃了冗长的数学证明,直接聚焦于算法落地,提供了大量可直接复用的S函数编写范例和C++实时控制接口,使读者能快速掌握如何将控制策略嵌入实际系统,特别适合以解决问题为导向的学习者。
- 突破了传统教材仅关注连续系统的局限,重点强化了数字PID在离散系统中的应用,包括积分分离、抗饱和、变速积分等工程痛点解决方案。同时,书中引入时滞系统、观测器设计及迭代学习控制等高阶内容,展示了PID在现代复杂非线性系统中的适应性演变。这种对“先进”二字的诠释,体现了作者试图让PID这一古老算法在智能化时代焕发新生的学术野心。
读者共识
- 读者普遍认可本书的“工具书”属性,认为其代码丰富、拿来即用,极大降低了入门门槛。许多一线工程师反馈,书中提供的多种PID变体(如带死区、前馈补偿)直接解决了他们工作中遇到的具体难题。然而,也有批评指出其讲解过于简略,缺乏深度理论支撑,常被形容为“只有骨架没有血肉”,适合查手册但不适合系统学习。
- 关于“先进”的定义存在争议。资深控制学者认为书中部分内容仅是经典PID的工程技巧堆砌,并未触及现代控制理论的深层创新;而初学者则惊叹于PID竟有如此多衍生形态,认为大开眼界。共识在于:对于工业界而言,能稳定运行的PID就是好PID,本书的价值在于提供了经过验证的、多样化的稳定方案,而非理论突破。
- MATLAB版本兼容性是常见痛点。部分读者反映早期版本的代码在新版MATLAB中可能存在警告或报错,需自行修改语法。此外,C++部分的代码规范性受到质疑,被认为更像伪代码而非生产级软件架构。尽管如此,读者仍高度评价其将控制算法从仿真推向实物的尝试,认为这是同类书籍中少有的兼顾软仿与硬控资源的著作。
目录
第1章 基本的PID控制 1.1 PID控制原理 1.2 连续系统的模拟PID仿真 1.2.1 基本的PID控制 1.2.2 线性时变系统的PID控制 1.3 数字PID控制 1.3.1 位置式PID控制算法 1.3.2 连续系统的数字PID控制仿真 1.3.3 离散系统的数字PID控制仿真 1.3.4 增量式PID控制算法及仿真 1.3.5 积分分离PID控制算法及仿真 1.3.6 抗积分饱和PID控制算法及仿真 1.3.7 梯形积分PID控制算法 1.3.8 变速积分PID算法及仿真 1.3.9 带滤波器的PID控制仿真 1.3.10 不完全微分PID控制算法及仿真 1.3.11 微分先行PID控制算法及仿真 1.3.12 带死区的PID控制算法及仿真 1.3.13 基于前馈补偿的PID控制算法及仿真 1.3.14 步进式PID控制算法及仿真 1.3.15 PID控制的方波响应 1.3.16 基于卡尔曼滤波器的PID控制 1.4 S函数介绍 1.4.1 S函数简介 1.4.2 S函数使用步骤 1.4.3 S函数的基本功能及重要参数设定 1.4.4 实例说明 1.5 PID研究新进展 第2章 PID控制器的整定 第3章 时滞系统的PID控制 第4章 基于微分器的PID控制 第5章 基于观测器的PID控制 第6章 自抗扰控制器及其PID控制 第7章 PD鲁棒自适应控制 第8章 模糊PD控制和专家PID控制第9章 神经PID控制 第10章 基于遗传算法整定的PID控制 第11章 伺服系统PID控制 第12章 迭代学习PID控制 第13章 其他控制方法的设计与仿真第14章 PID实时控制的C++语言 设计及应用 附录A 常用符号说明 参考文献
读者评论
chapter1,chapter2
先进~
简单粗暴´_>`
这本书什么时候能学会一半,我就满意了
其实能把PID弄清楚,90%工业控制问题也就差不多了。马上要抱着这本书进实验室的人飘过……
简单介绍下原理,然后给出代码仿真,给出结果,全篇都是如此粗暴。
电子工业出版社的其他书籍查看全部
 《学习观 : 从感觉懂了到真正学会》
 《货币银行学(第2版)》
 《GEO不是你想的那样:AI决策时代的增长重构》
 《更年有方:重塑肠道微生态,稳稳过好更年期》
 《AI时代的个人成长·投资·财富自由》
 《世界模型》