
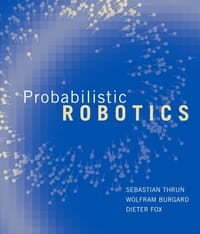
书籍介绍
这是一本被机器人领域读者公认为“圣经”的概率学专著,由DARPA项目背景的Thrun撰写。它没有停留在工程技巧层面,而是用一套统一的数学框架——贝叶斯概率模型——统摄机器人在不确定环境下的感知与控制,让算法从“炼丹”式的参数调试,回归到清晰、可推导的理论根基。读者普遍反馈:它的定义、脉络与动机极为清晰,即便跳过繁复的数学推导,也能快速把握SLAM等核心领域的路线图;而认真啃完,则是一次“被虐却畅快”的思维训练。它适合愿意直面数学、追求“知其所以然”的从业者与研究者和计算机视觉、机器学习、概率方向的读者,是构建领域全局观的基石之作。
作者简介
Sebastian Thrun is Associate Professor in the Computer Science Department at Stanford University and Director of the Stanford AI Lab. Wolfram Burgard is Associate Professor and Head of the Autonomous Intelligent Systems Research Lab in the Department of Computer Science at the University of Freiburg. Dieter Fox is Associate Professor and Director of the Robotics and State Estimation Lab in the Department of Computer Science and Engineering at the University of Washington.
用户评论
大牛写得书和公开课都很赞了。
在slam这块儿,基本就是贝叶斯概率模型和传统机器学习的方法。不用炼丹,就调调参数好了。挺好,没有我想象的那么吓唬人…
SLAM、环境感知、路径规划等主题的入门书籍,内容点到即止。
DARPA
哭辽
很清晰的定义、脉络和动机,忽略数学部分之后可以快速了解SLAM领域的road map
而且又充分论证了翻译的教材远不如原版这一结论...
才发现这本书有两版,第二版比第一版多了200多页的内容,有一些更新的SLAM算法,大家下载电子书的时候注意
只针对简单的二维模型做了详细的推导,概念清晰,适合入门。三维模型请看State estimation for robotics,有中译本。
The MIT Press的其他书籍查看全部
 Essentials of Compilation
 Make it Clear
 An Introduction to Statistical Genetic Data Analysis
 Cloud Computing for Machine Learning and Cognitive Applications
 Introduction to Computation and Programming Using Python (2/e)
 How Not to Network a Nation
下载
收藏